5-5、让你的小龙虾协同做事
一、配置openclaw.json
仅仅是在 agentToAgent.allow 中增加了更多的agent;
原来 session.agentToAgent.maxPingPongTurns 没什么大用;
JSON
"list": [
      {
        "id": "main",
        "subagents": {
          "allowAgents": ["nick", "flash"]
        }
      },
      {
        "id": "nick",
        "name": "nick",
        "workspace": "/root/.openclaw/workspace-nick",
        "agentDir": "/root/.openclaw/agents/nick/agent",
        "model": "minimax/MiniMax-M2.5",
        "subagents": {
          "allowAgents": ["flash"]
        }
      },
      {
        "id": "flash",
        "name": "flash",
        "workspace": "/root/.openclaw/workspace-flash",
        "agentDir": "/root/.openclaw/agents/flash/agent",
        "model": "minimax/MiniMax-M2.5",
        "subagents": {
          "allowAgents": ["nick"]
        }
      },
JSON
"tools": {
    "profile": "coding",
    "agentToAgent": {
      "enabled": true,
      "allow": [
        "main",
        "nick",
        "flash"
      ]
    },
    "sessions": {
      "visibility": "all"
    },
    "deny": [],
    "allow": [
      "*"
    ]
  },
  "session": {
    "dmScope": "per-account-channel-peer"
  },
二、配置 AGENTS.md
所有参与 A2A 的 agent 都要修改
/root/.openclaw/workspace/AGENTS.md
/root/.openclaw/workspace-nick/AGENTS.md
/root/.openclaw/workspace-flash/AGENTS.md
YAML
# 团队成员(通讯录)
- agentId: main
  name: big
  role: 统筹调度、任务分发
- agentId: nick
  name: nick
  role: 分析需求、形成功能清单、设计产品原型
- agentId: flash
  name: flash
  role: 技术选型、架构设计、代码开发
三、兄弟们干活了
用 main 机器人命令其他机器人干活
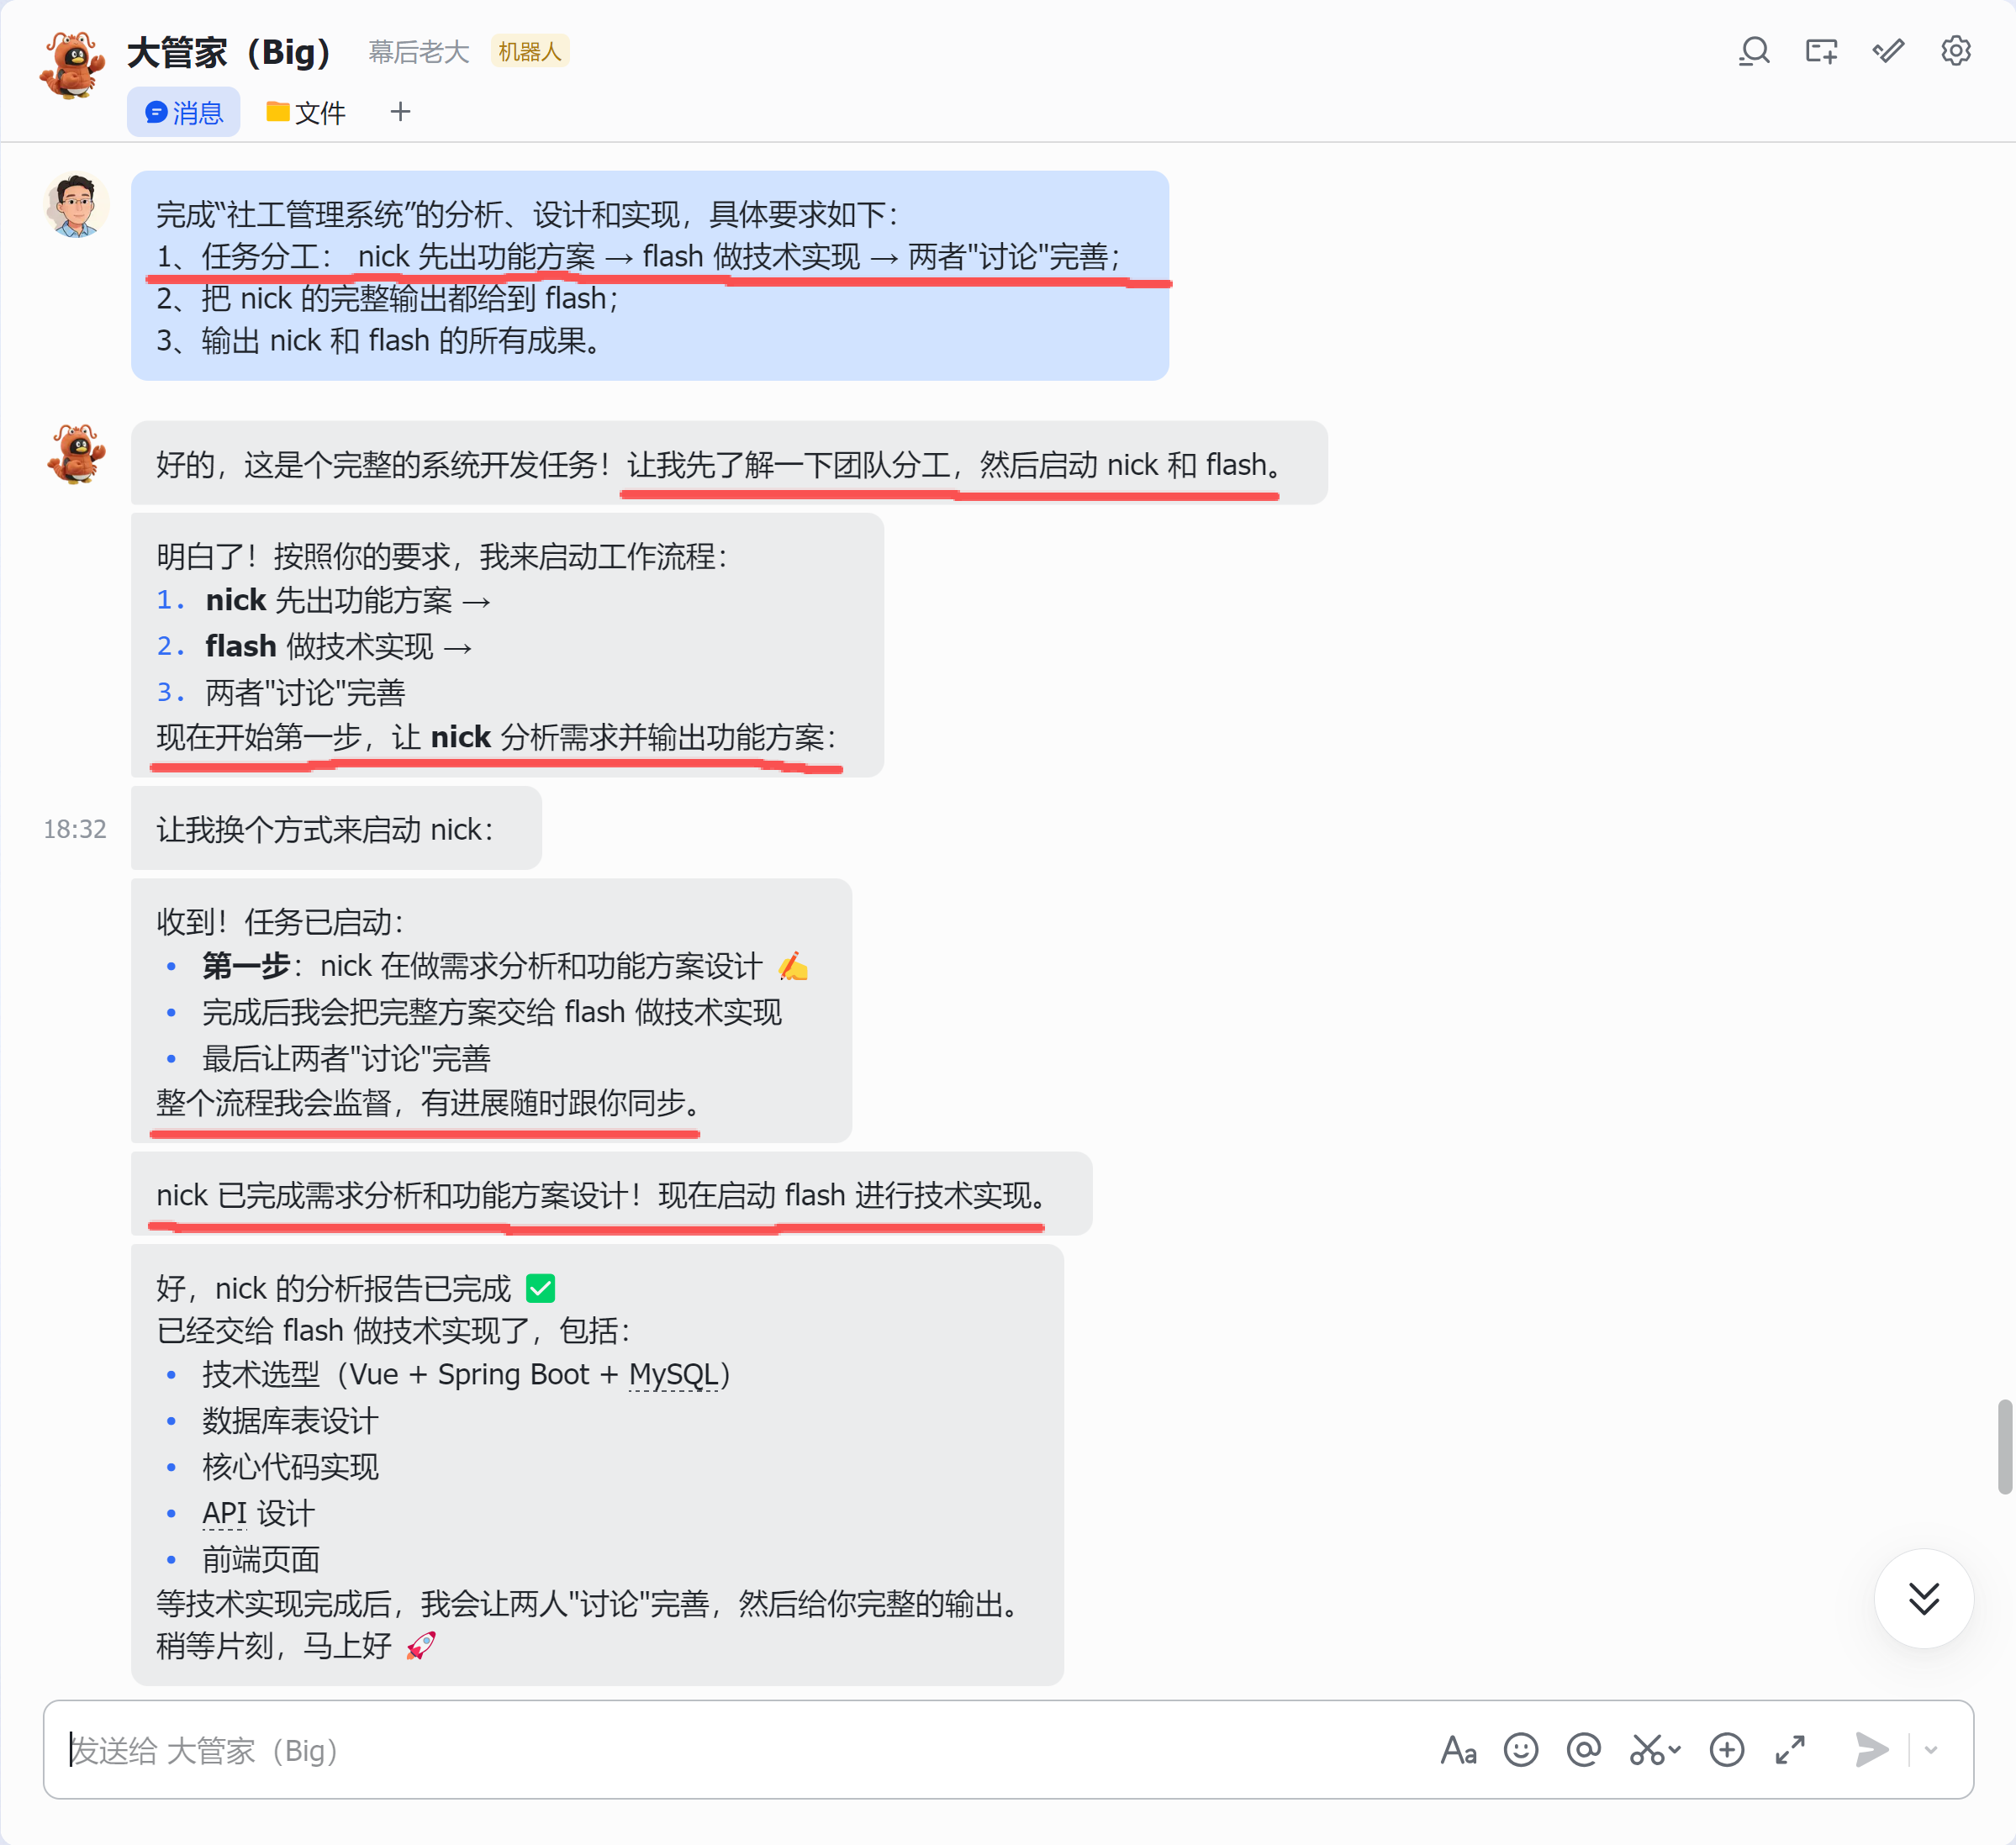
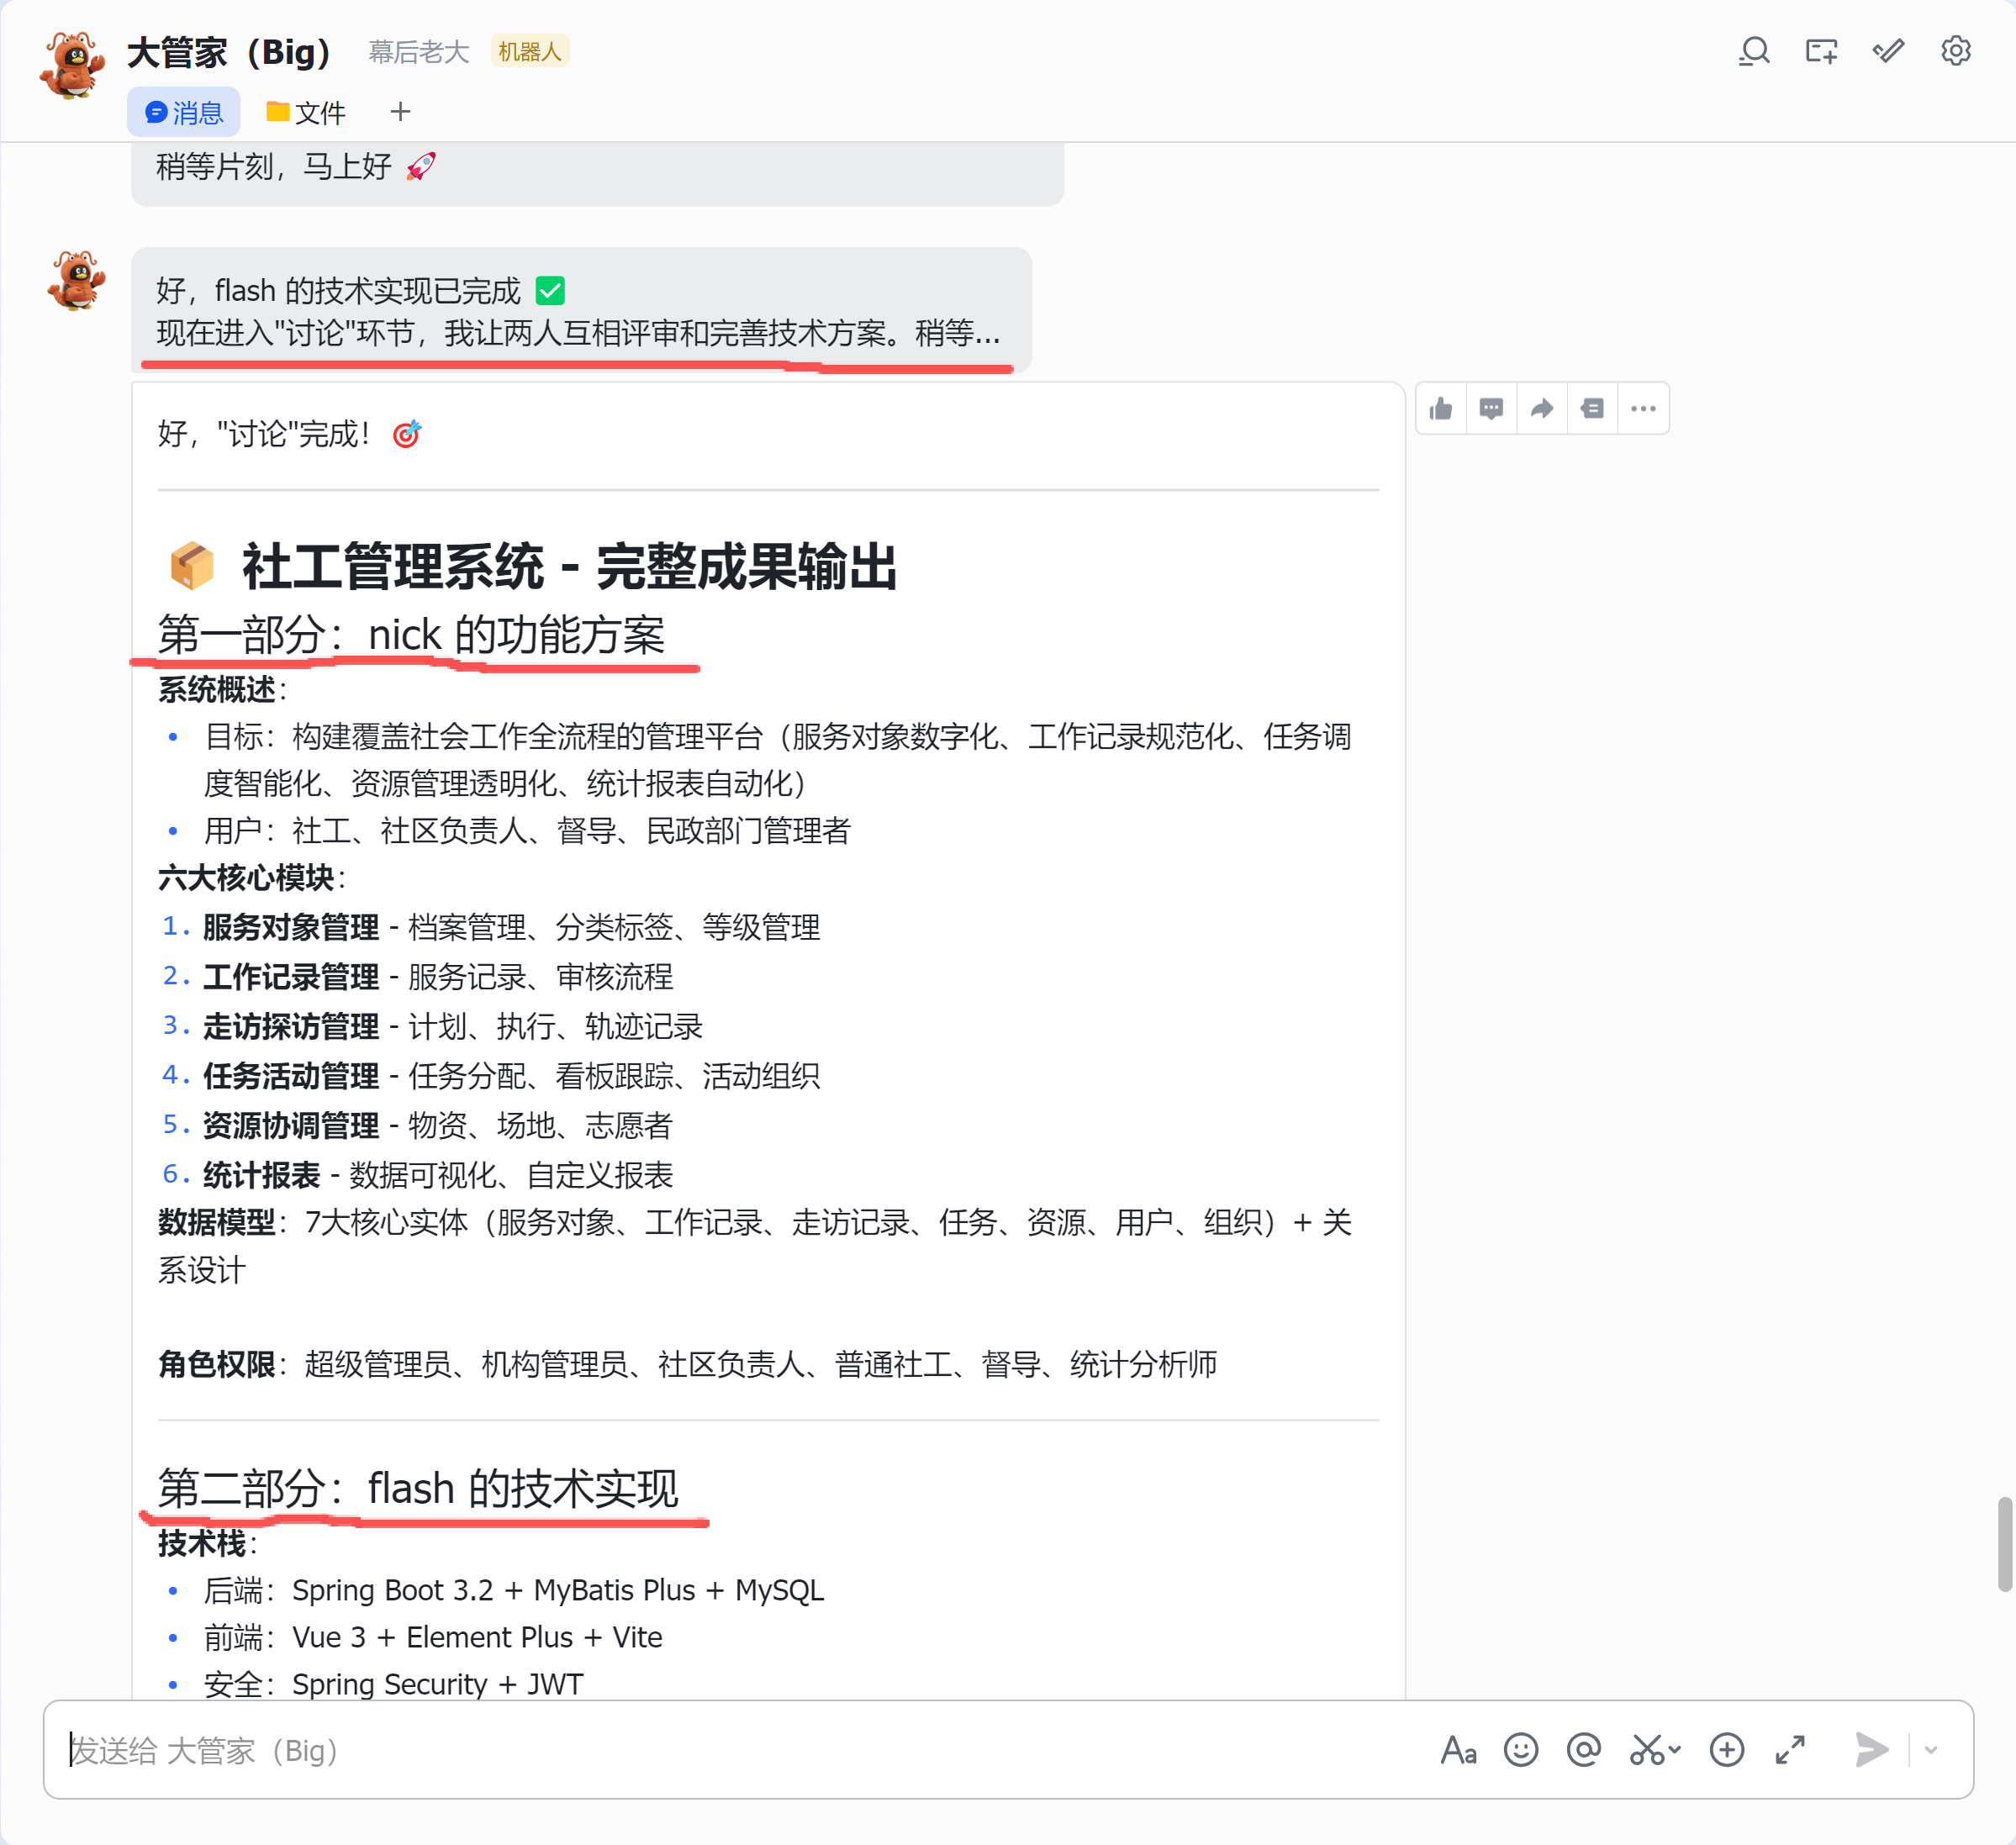
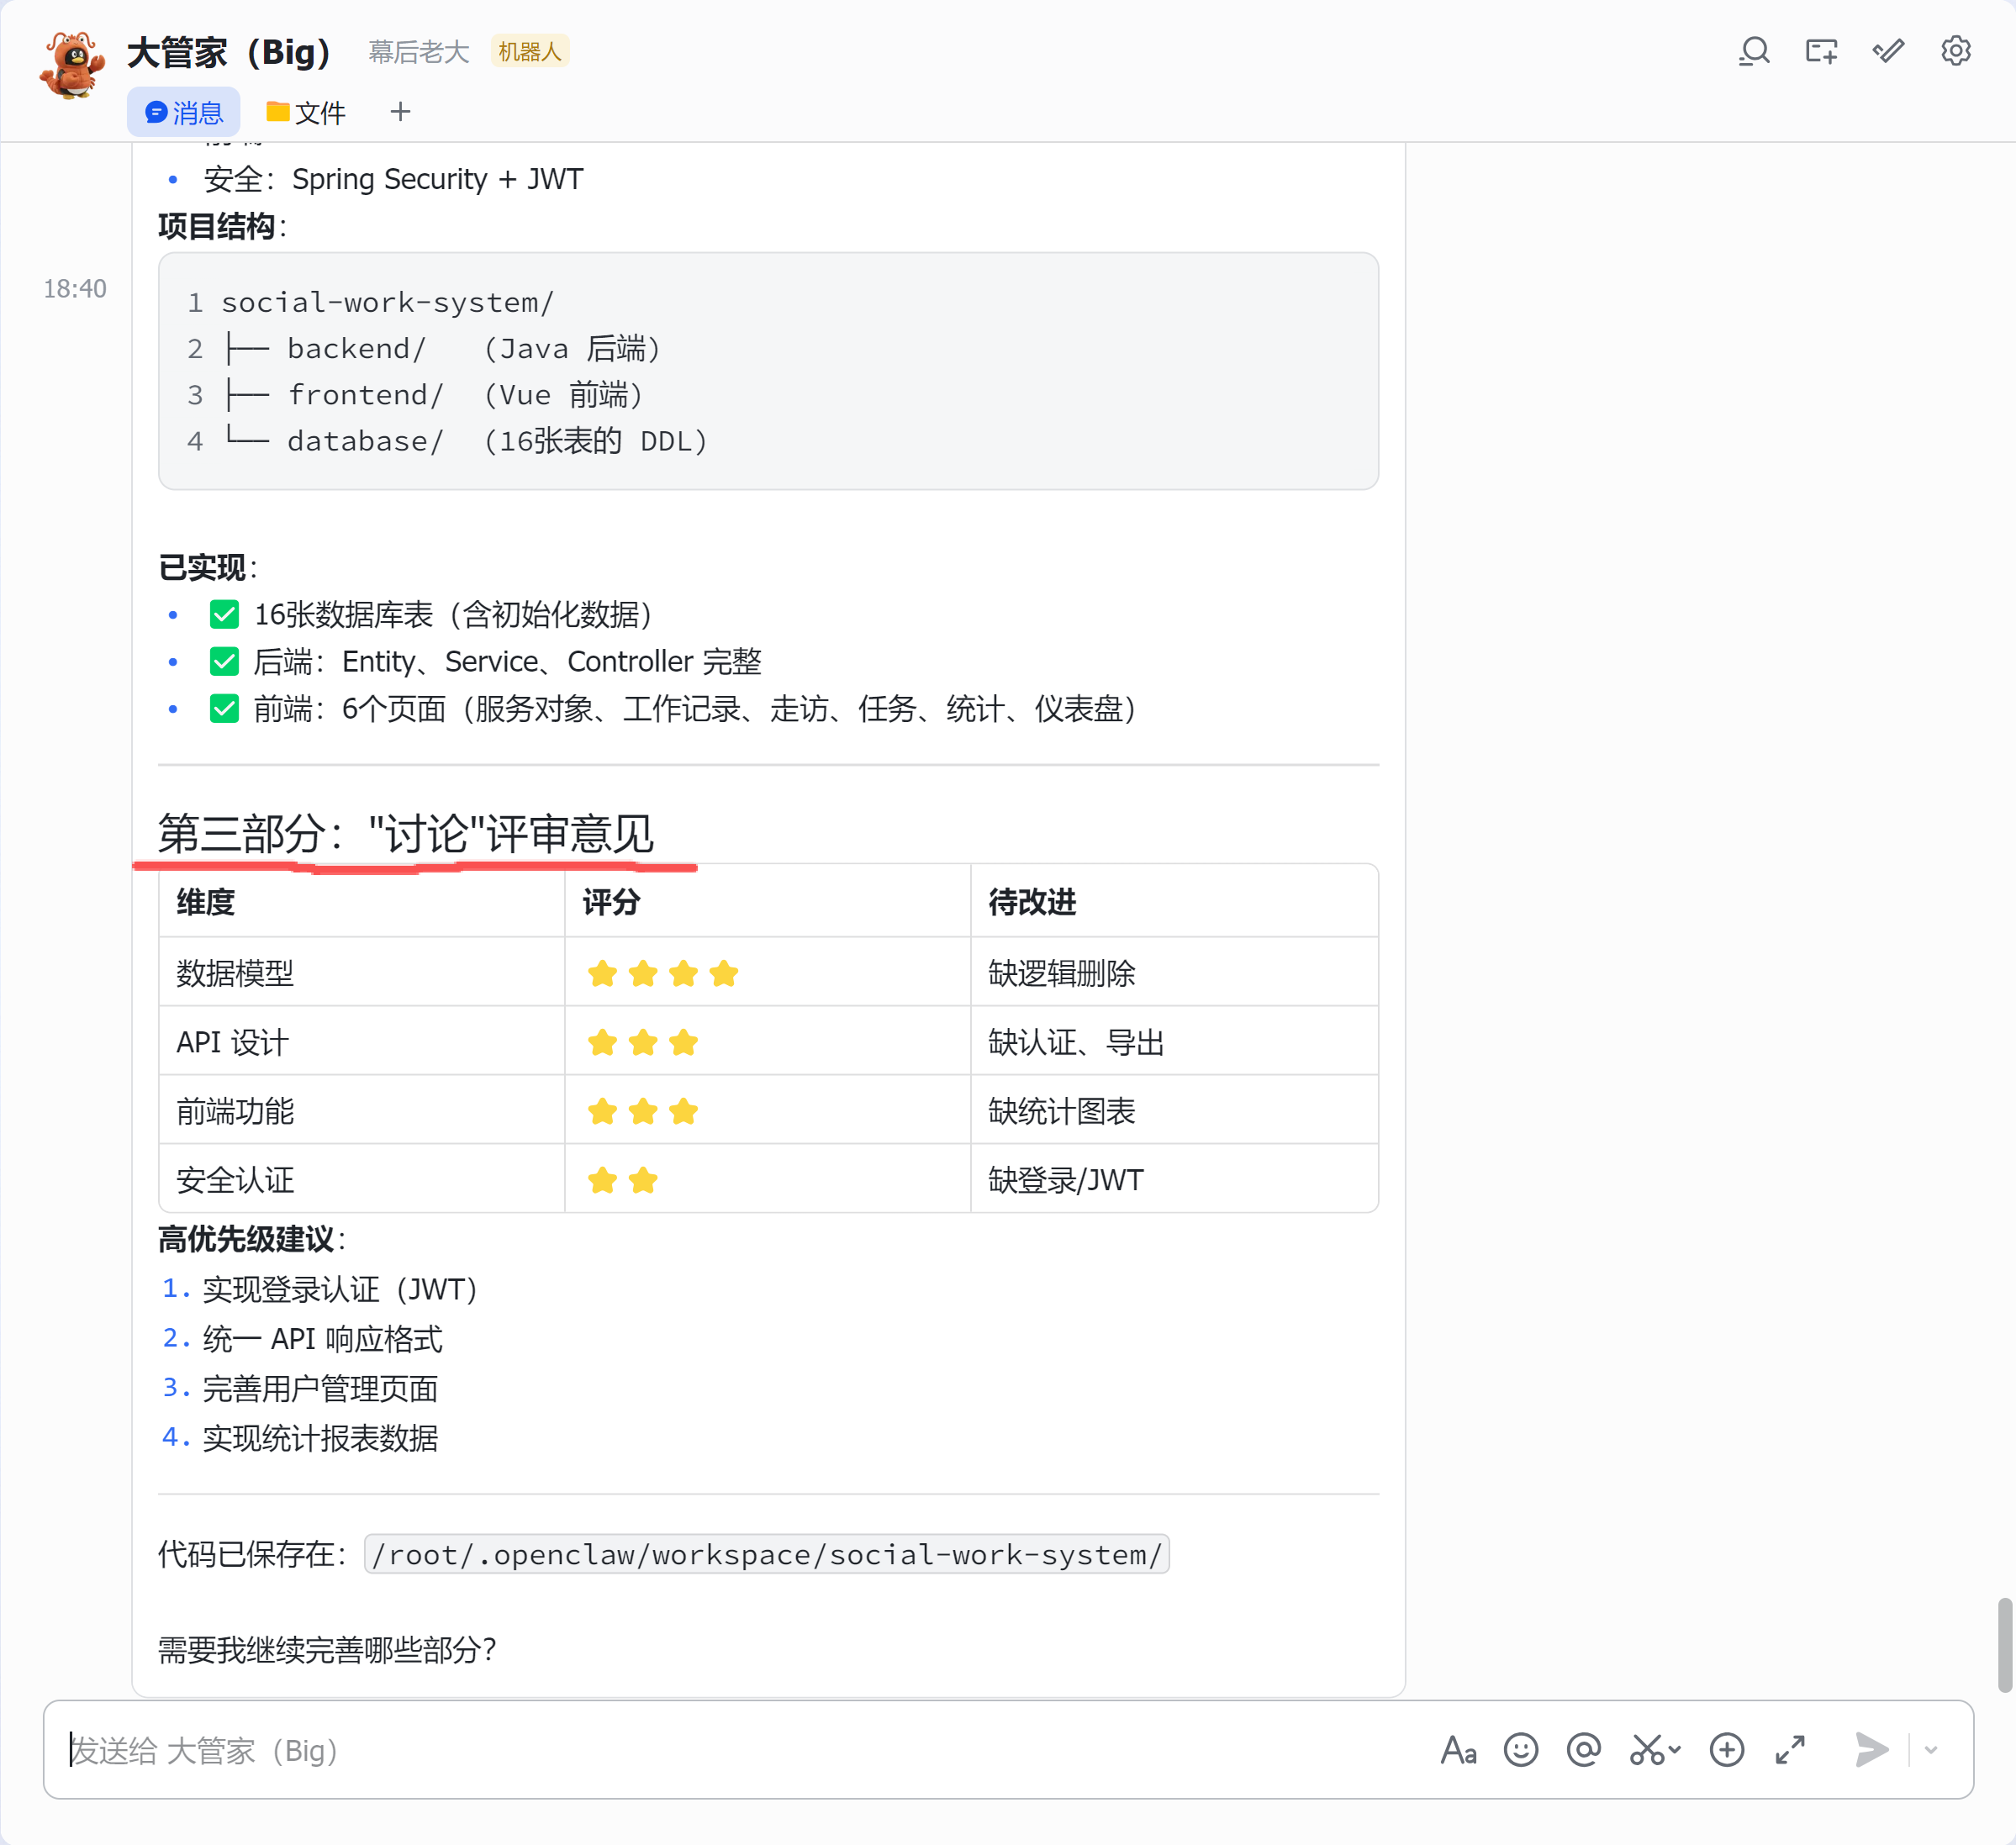
1、让机器人顺序工作
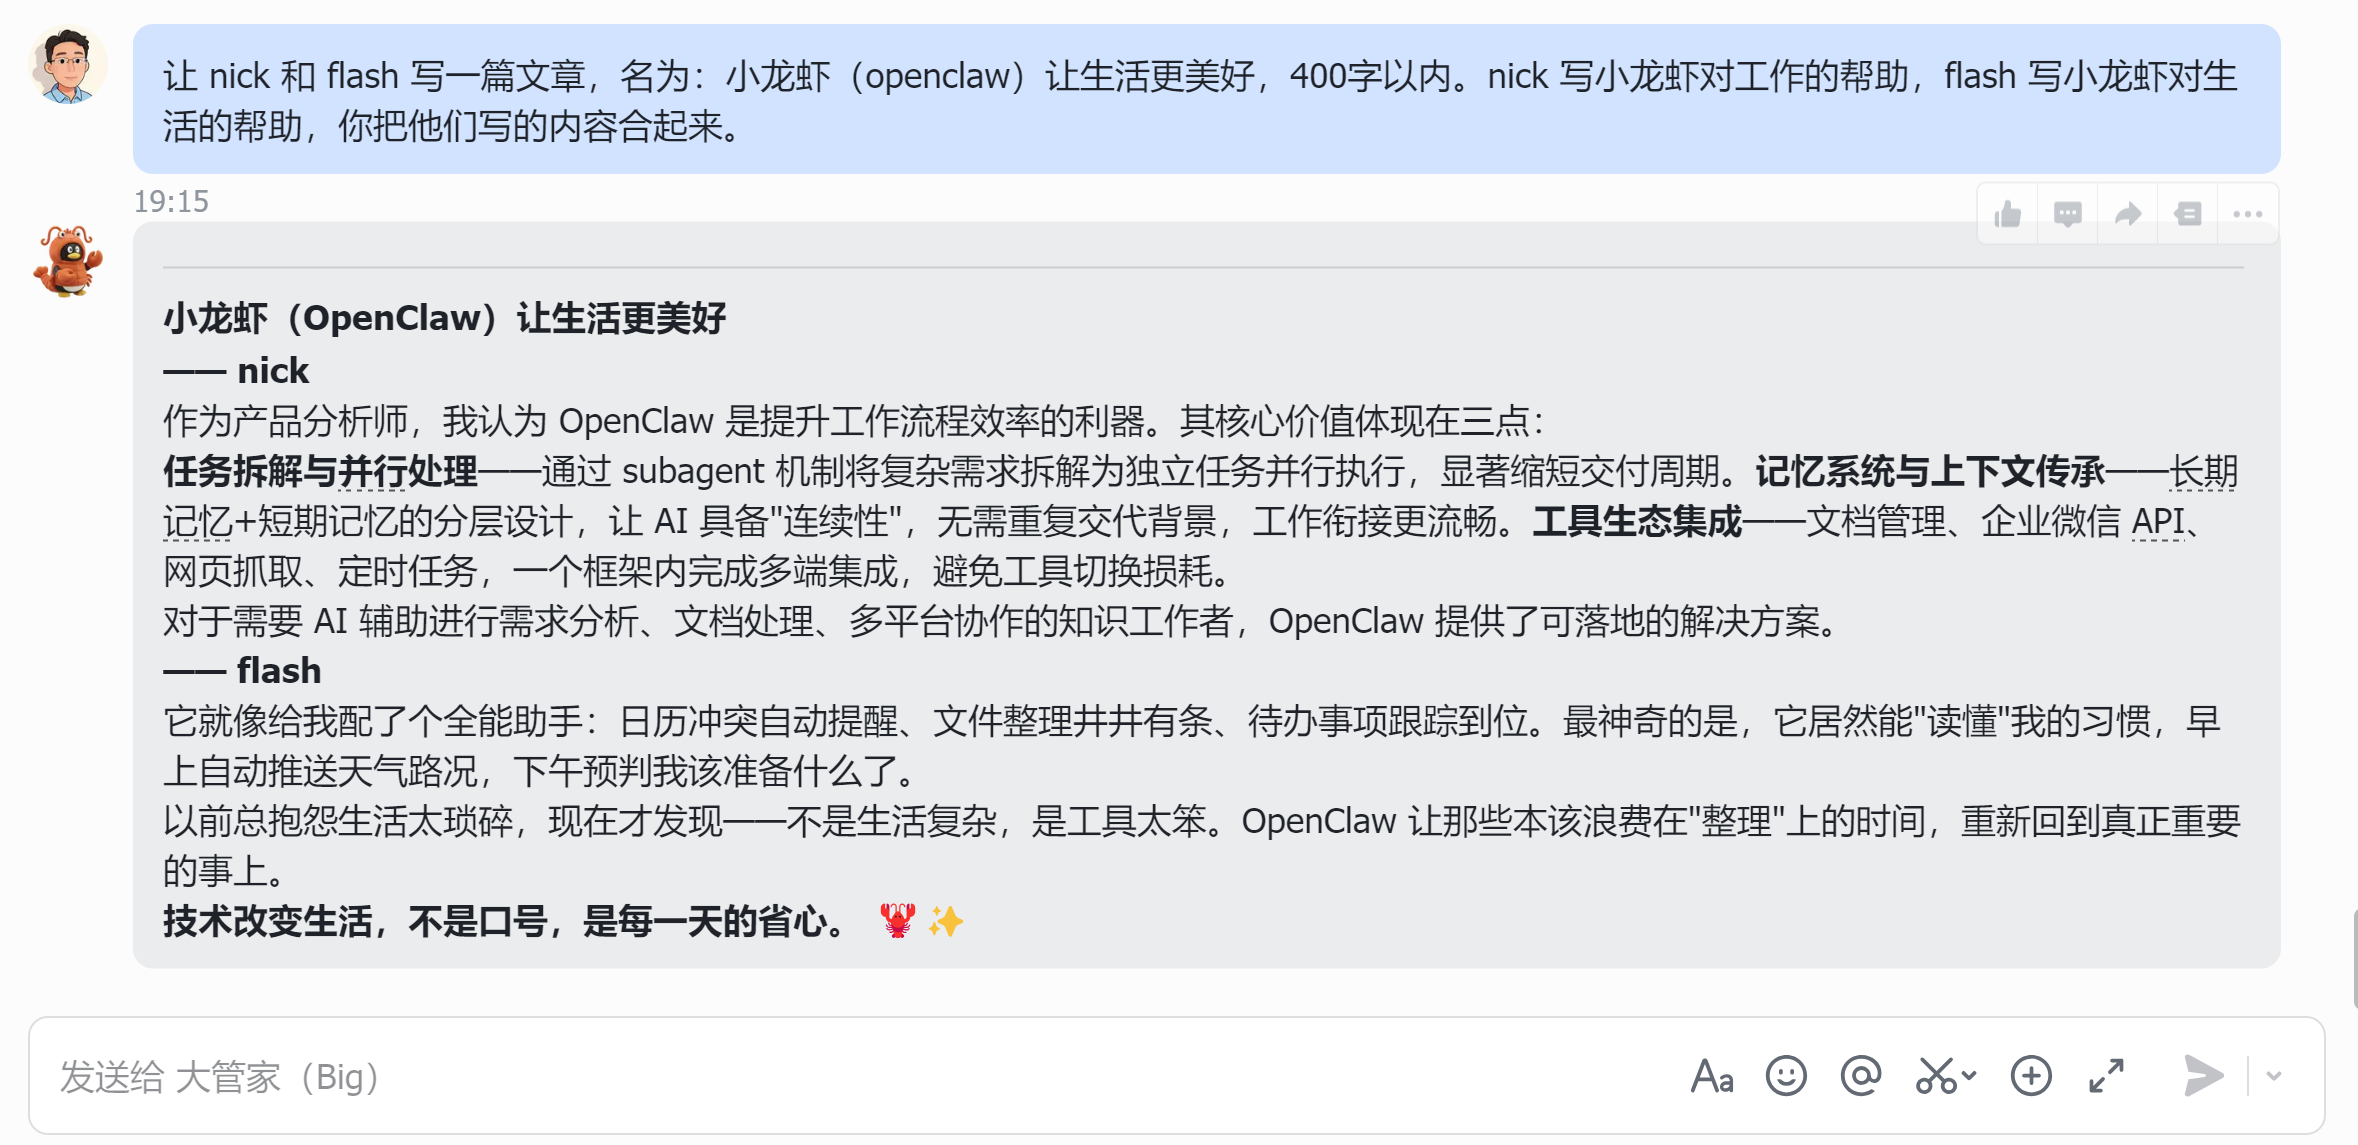
2、让机器人并行工作
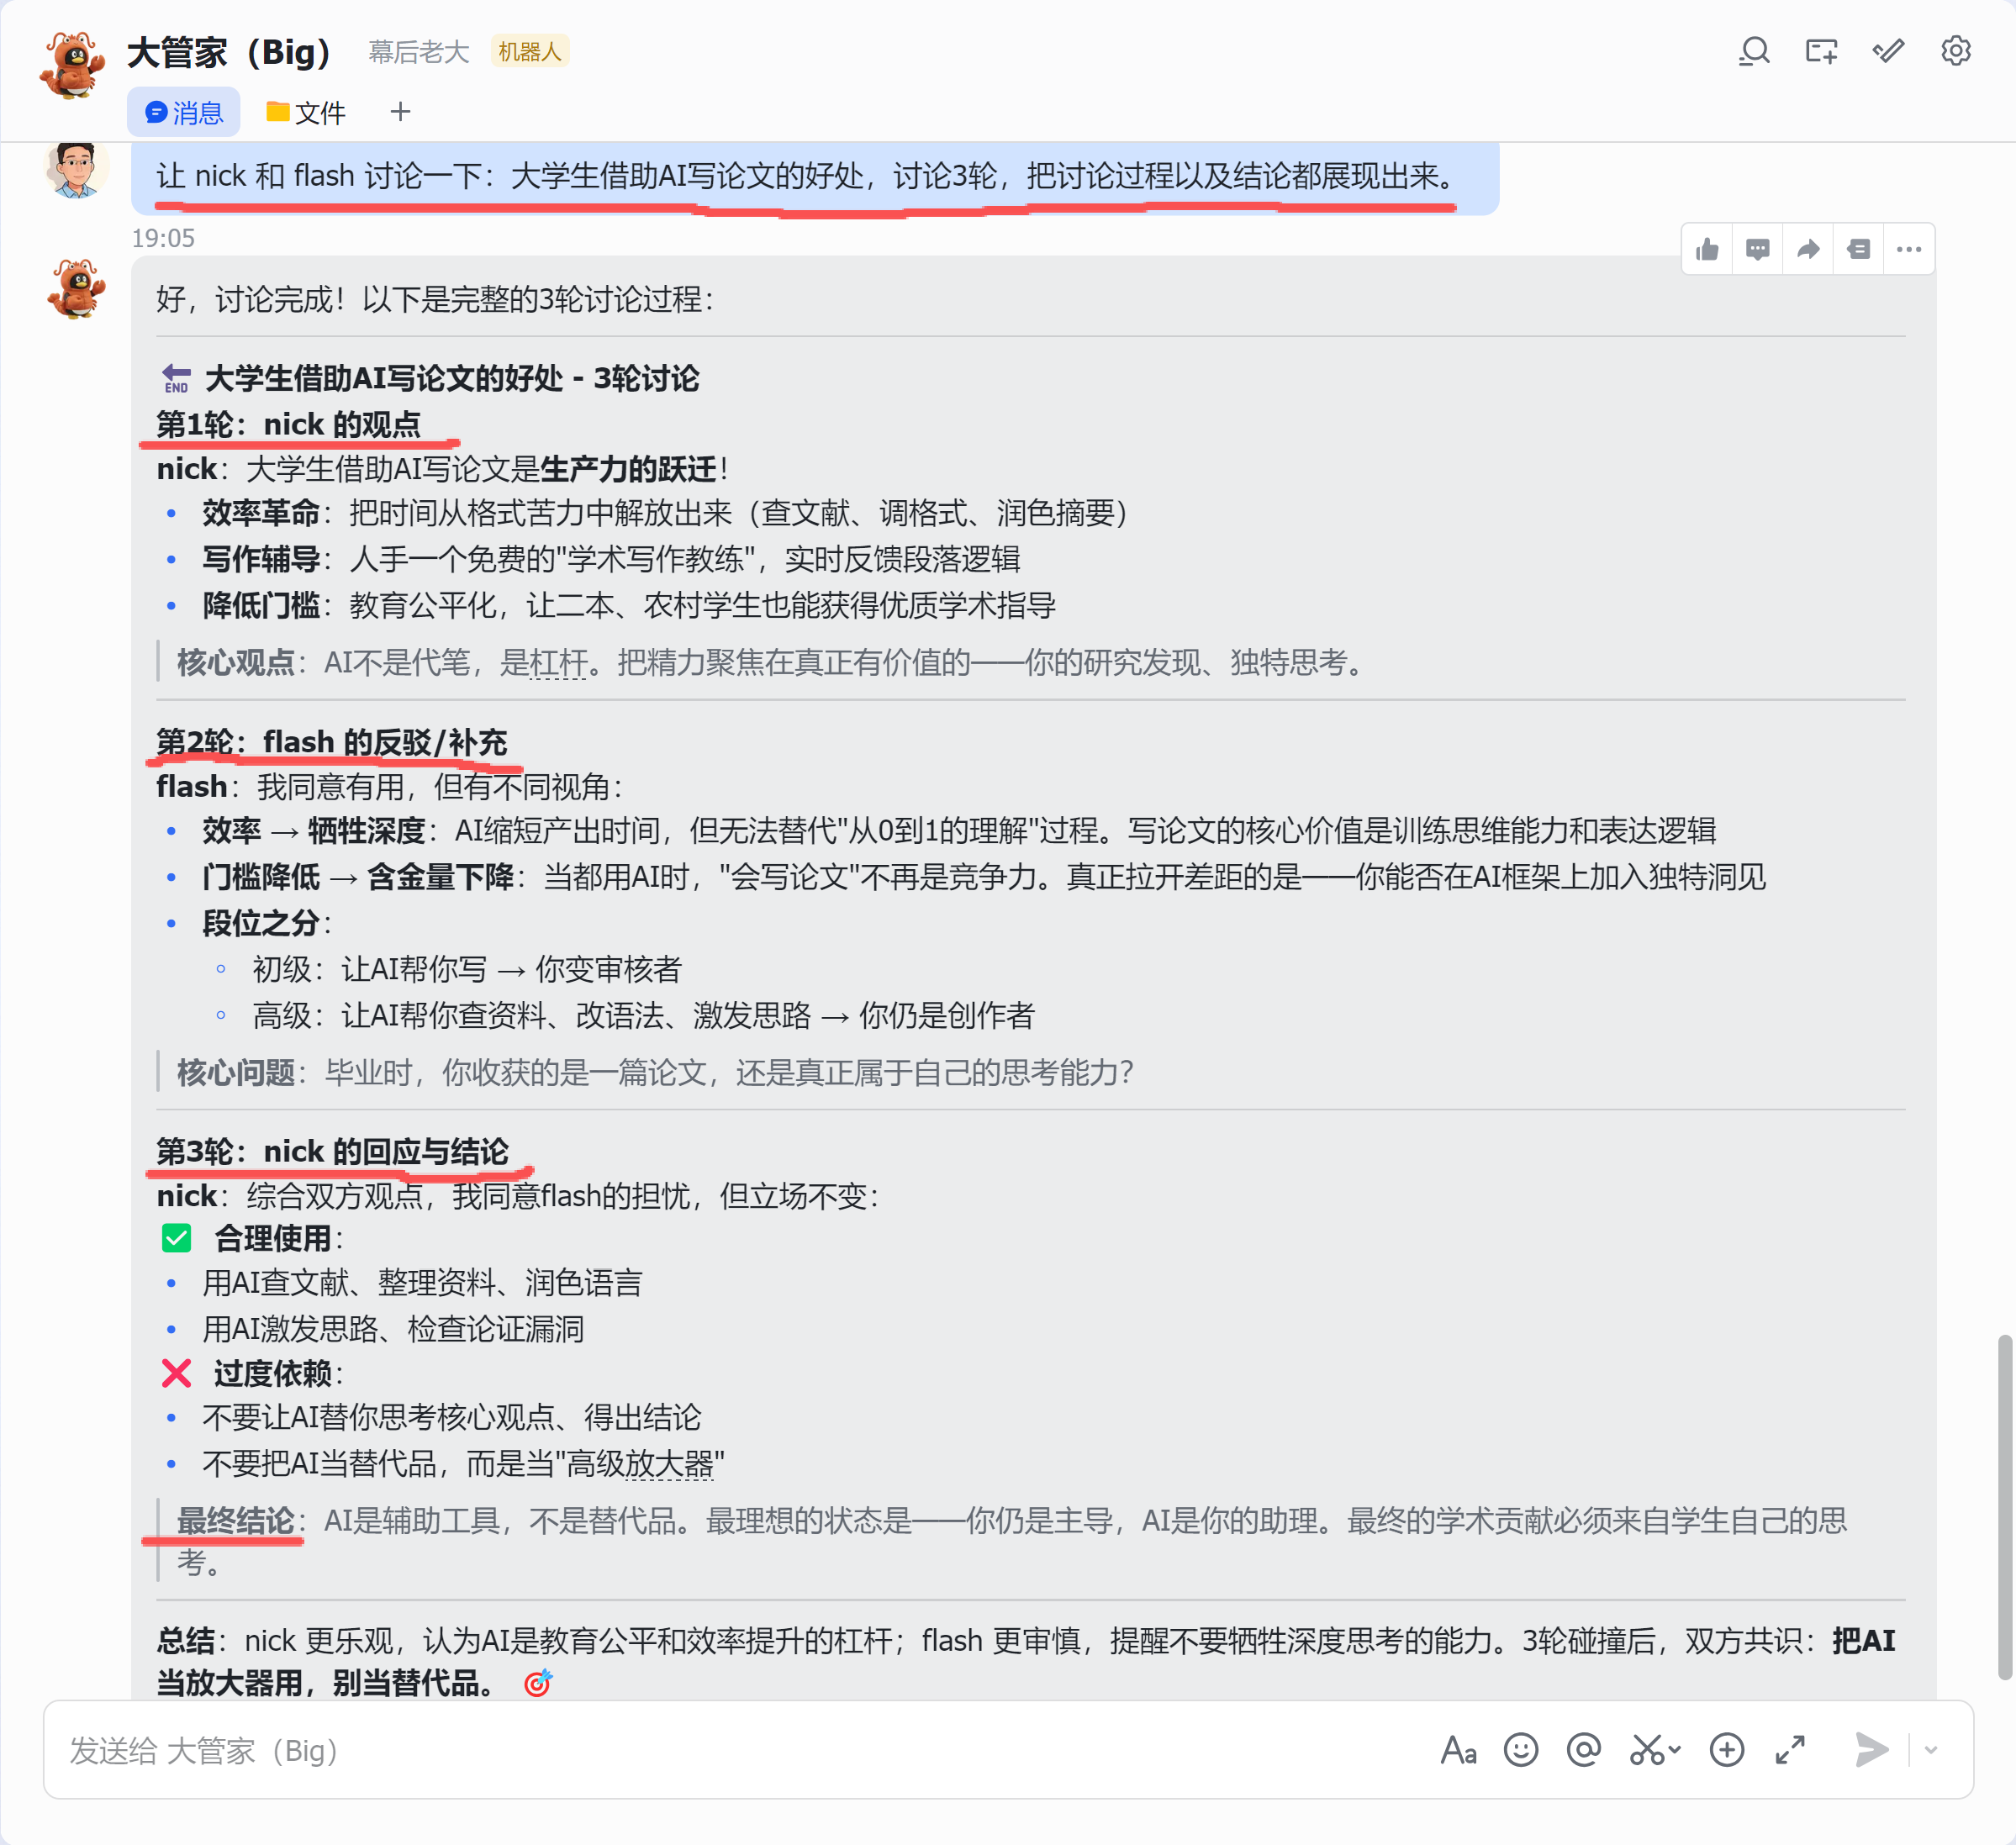
3、让机器人讨论工作
四、总结
之前我总是在考虑如何通过“配置文件”让机器人协同干活,实际上在LLM基础上你只要用大白话说明白就行了。例如:
顺序工作:nick 先出功能方案 -> flash 做技术实现 -> 两人讨论完善。
并行工作:让 nick 和 flash 共同写一篇文章: XXX,400字以内。nick写第一段XXX,fash写第二段XXXX,最后你把内容合起来。(是不是可以写方案了,训练nick、flash等更加擅长于某一方面的能力,各施所长)
对话工作:让 nick 和 flash 讨论一下XXX,讨论3轮。
五、再总结
大模型(LLM)时代,把机器人(agent)看成人,你就走在时代的前沿了……
六、基本原理
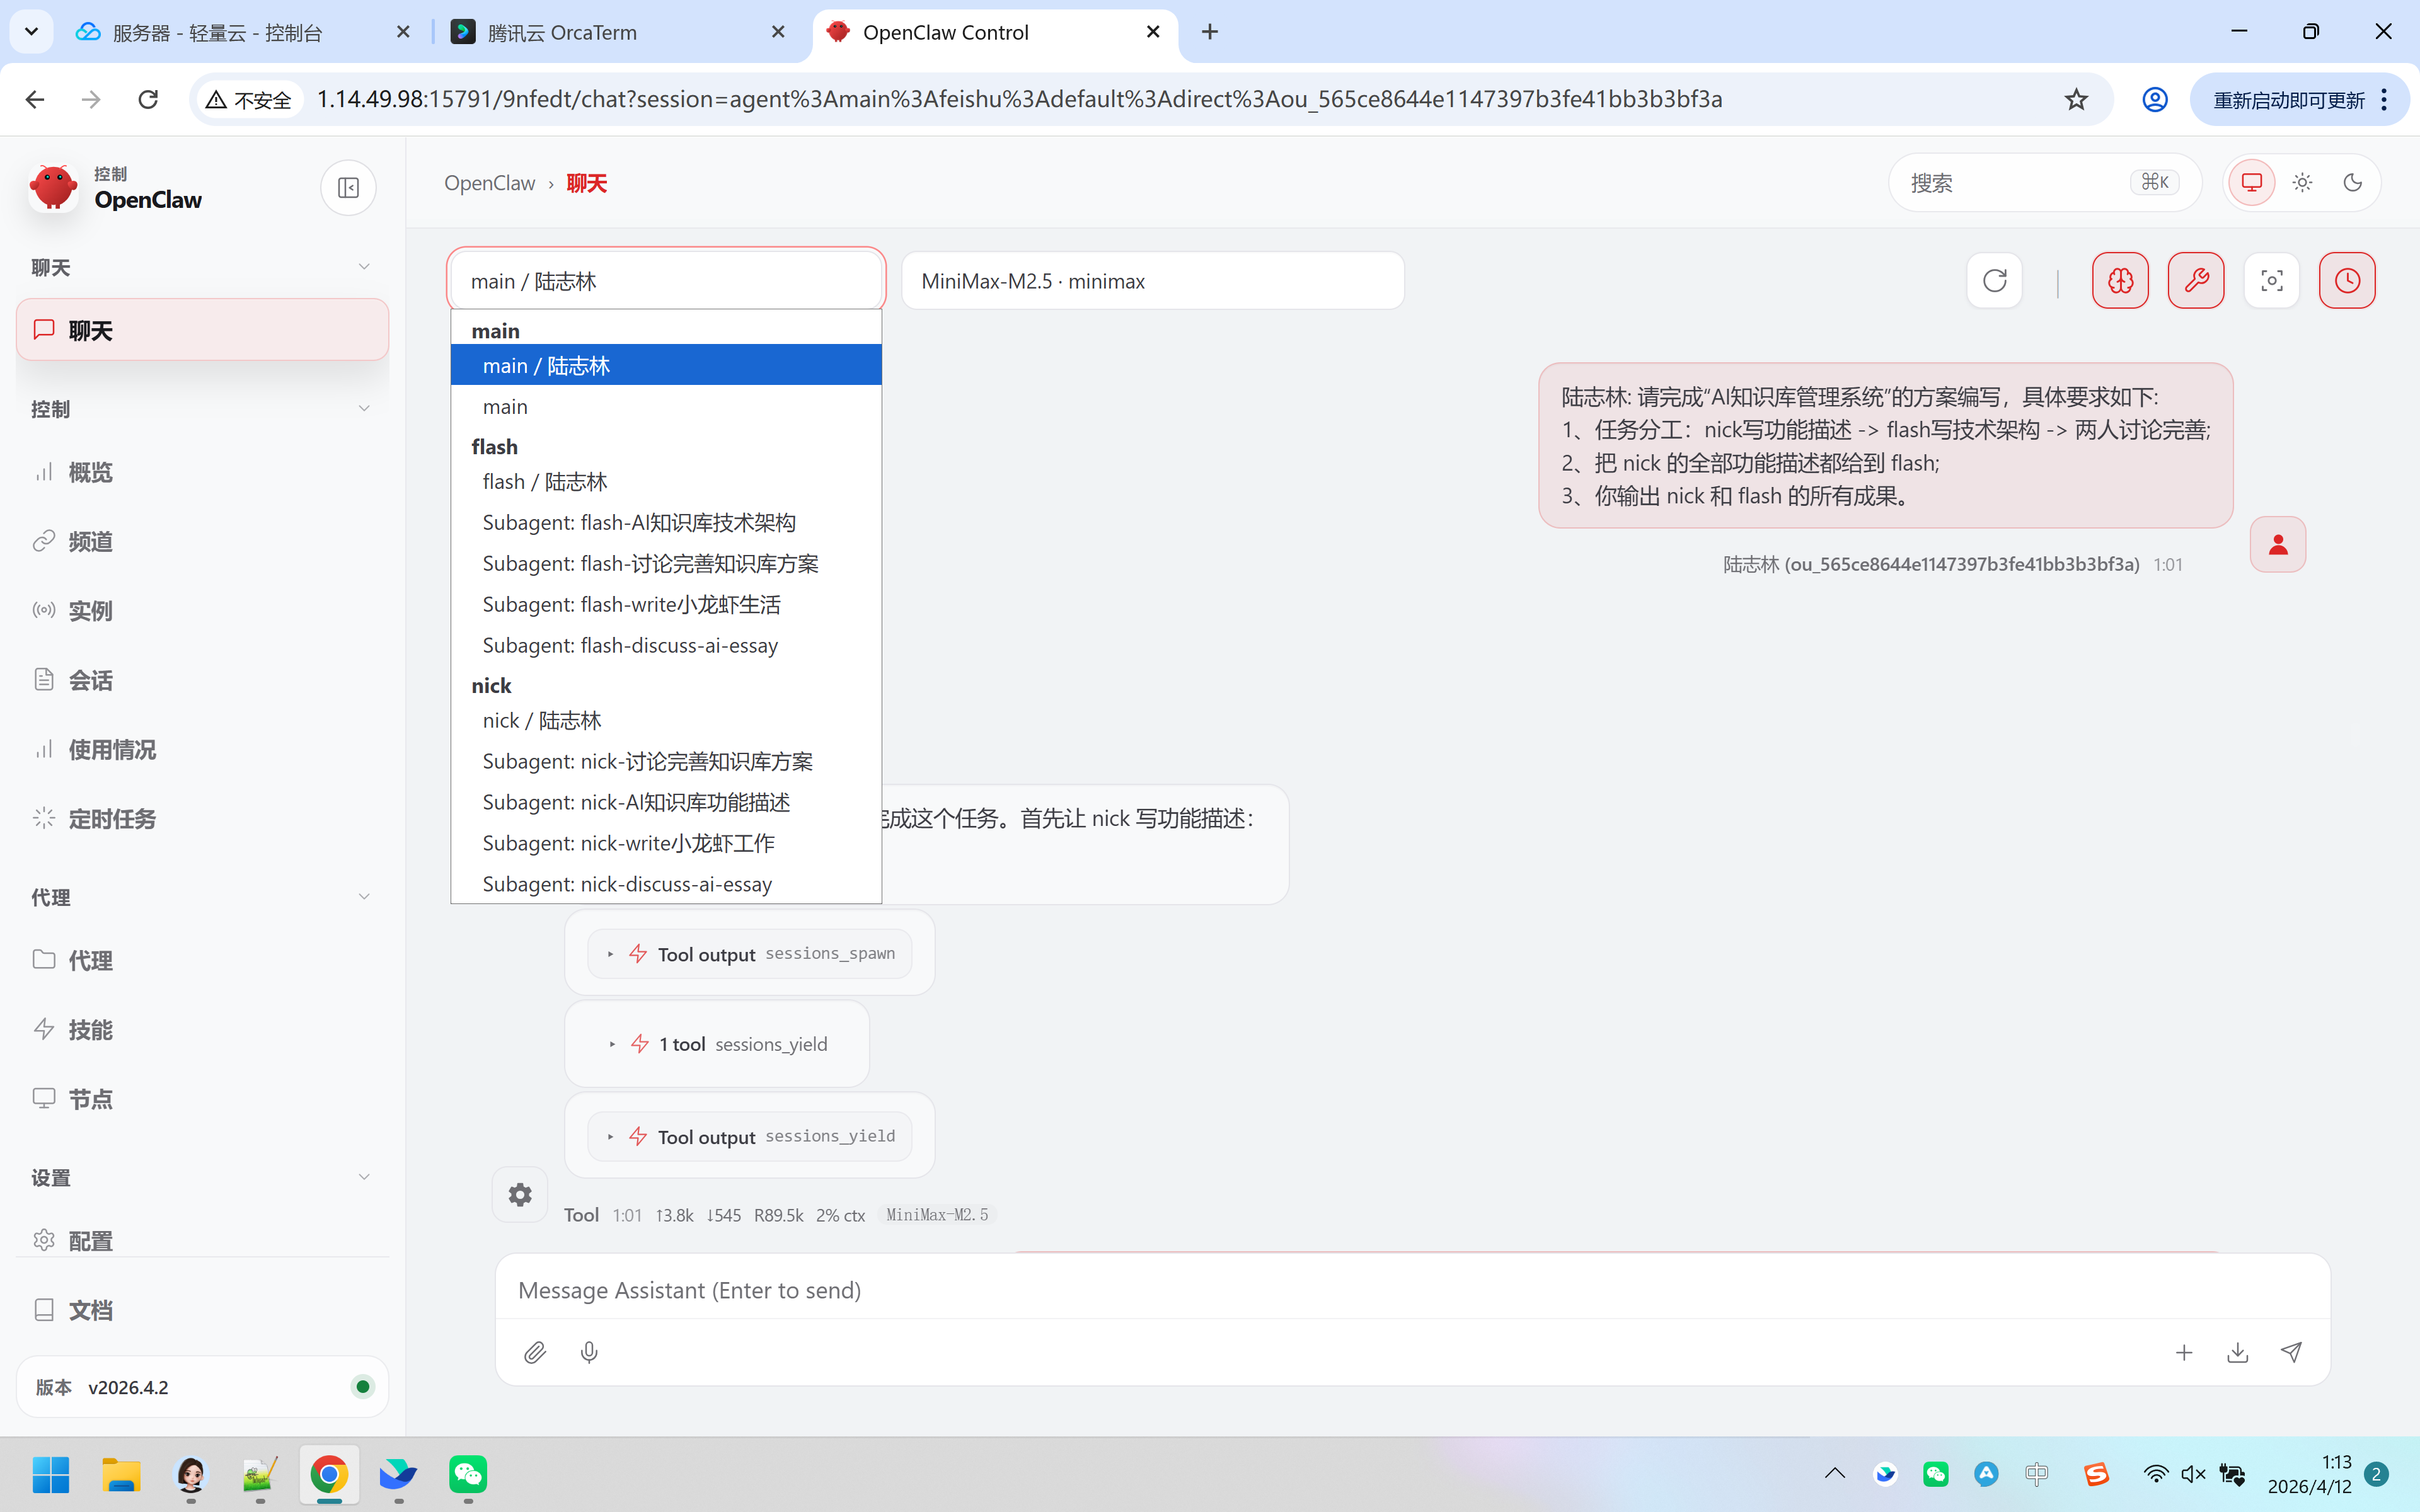
通过 agentToAgent 和 subagents 配置,实现 agent 之间的 session 创建(session_spawn)和调用(session_send),通过 session_history 实现讨论历史的记录,使用 session_yield 实现 session 之间的等待和回调。大家多注意观察openclaw的原生面板。